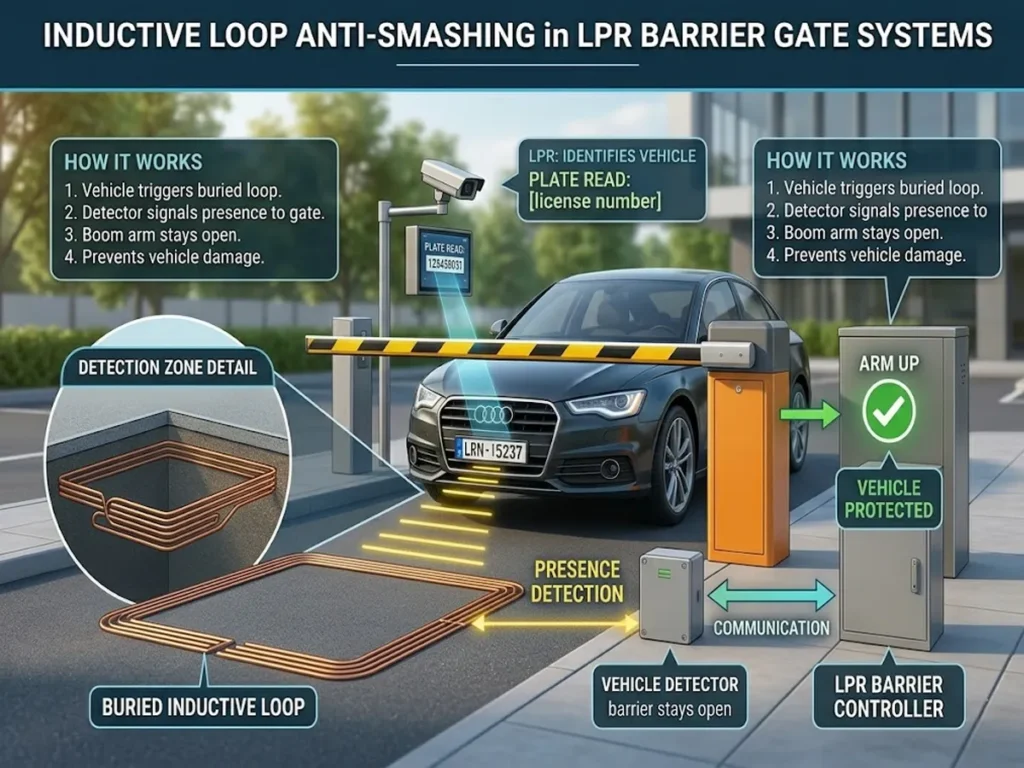
Dalam sistem palang LPR, kamera membaca pelat dan sistem akses menerapkan aturan izin atau pembayaran. Kedua proses itu tidak membuktikan bahwa kendaraan sudah melewati lengan palang yang bergerak. Loop induktif menyediakan masukan keberadaan kendaraan yang terpisah untuk mencegah penutupan selama zona deteksi masih terisi, jika detektor dan pengendali palang dikonfigurasi dengan benar.
Fungsi ini sering disebut loop antitertimpa, antijatuh, atau keselamatan. Nama tersebut menjelaskan tujuan perlindungan kendaraan, bukan membuktikan perlindungan pejalan kaki atau sertifikasi seluruh instalasi. Deteksi kendaraan, otorisasi akses, dan perlindungan dari cedera mekanis perlu dinilai secara terpisah.
Apa itu fungsi antitertimpa dengan loop induktif?
Loop kabel yang ditanam di jalan terhubung ke detektor. Kendaraan mengubah induktansi loop, lalu detektor melaporkan keberadaan melalui keluaran yang dikonfigurasi. Pengendali palang menggunakan masukan tersebut sesuai logika yang didokumentasikan, misalnya menahan lengan tetap terbuka atau menghambat penutupan. Apakah masukan aktif menghentikan atau membalikkan gerak lengan bergantung pada pengendali dan sambungannya; jangan menganggap semua masukan bekerja sama.
Cakupan zona ditentukan oleh geometri loop, pengaturan detektor, karakteristik kendaraan, dan tata letak palang. Loop tidak membaca pelat, menentukan apakah biaya telah dibayar, atau mendeteksi seseorang dengan andal hanya karena orang itu berada di bawah lengan.
Mengapa sistem LPR tetap memerlukan deteksi keberadaan?
Kendaraan yang diizinkan dapat berhenti, mundur, atau bergerak lebih lambat setelah dikenali. Kendaraan lain dapat mengikutinya terlalu dekat. Pewaktu yang dimulai setelah pembacaan pelat tidak membuktikan jalur lengan sudah kosong. Deteksi keberadaan memberikan masukan fisik terpisah; ini tidak menggantikan aturan operasional untuk kendaraan yang membuntuti, pengaturan arah, dan penanganan pengecualian.
Dua peran loop
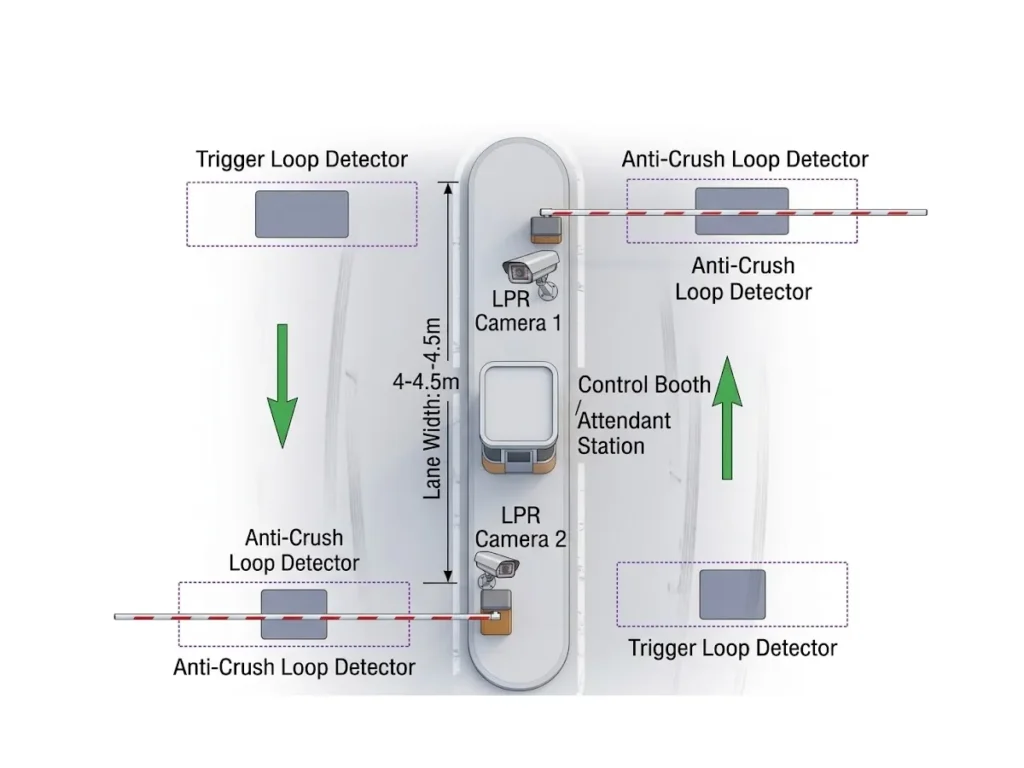
Loop pendekat atau pemicu mendeteksi kendaraan yang datang. Sesuai desainnya, loop dapat memicu pengambilan gambar, mengaktifkan terminal, atau meminta pembukaan untuk keluar bebas. Permintaan buka tetap harus memenuhi aturan akses yang dikonfigurasi. Loop keberadaan di dekat lengan memantau zona yang terkait dengan penutupan. Posisinya harus mencakup area kendaraan yang diperlukan sepanjang proses lewat, bukan hanya mendeteksi kedatangan.
Dua loop merupakan susunan yang umum, bukan spesifikasi universal. Sebagian proyek membutuhkan zona berbeda atau teknologi sensor lain yang didukung. Ikuti manual palang dan detektor mengenai kanal, logika relai, jarak pemasangan, dan respons gangguan; diagram proyek lain bukan gambar instalasi untuk lokasi Anda.
Urutan kerja
- Detektor kedatangan atau kamera mendeteksi kendaraan yang mendekat dan sistem menangkap pelatnya.
- Perangkat lunak akses atau parkir memeriksa aturan izin, pengunjung, atau pembayaran yang berlaku.
- Pengendali menerima permintaan buka yang sah dan mengangkat lengan sesuai logikanya.
- Selama kendaraan berada dalam zona keberadaan yang dikonfigurasi, detektor mempertahankan masukan terkait dan pengendali menghambat penutupan sesuai spesifikasi.
- Setelah zona kosong dan urutan lewat terpenuhi, pengendali dapat menutup menurut logika yang ditetapkan. Gangguan dan urutan yang tidak jelas harus mengikuti prosedur pengecualian yang disepakati.
Loop pemicu dibandingkan loop keberadaan
| Aspek | Loop pemicu | Loop keberadaan kendaraan |
|---|---|---|
| Tugas utama | Mendeteksi kedatangan untuk pengambilan gambar, aktivitas terminal, atau permintaan buka | Memberikan informasi keberadaan untuk proses penutupan lengan |
| Zona umum | Area pendekat atau posisi pembaca/terminal | Zona kendaraan yang terkait dengan lengan |
| Penggunaan sinyal | Keluaran pulsa atau keberadaan, sesuai aplikasi | Keluaran keberadaan yang dipertahankan bila diperlukan pengendali |
| Batas penting | Kedatangan tidak otomatis memberikan izin masuk | Deteksi kendaraan saja tidak melindungi pejalan kaki |
Mengapa loop masih berguna?
Loop induktif merupakan teknologi deteksi kendaraan yang telah lama digunakan, dengan beragam pilihan kanal dan diagnostik. Loop dapat mendukung lajur LPR, terminal tiket, dan pembaca kartu tanpa mengubah kredensial identitas. Pertimbangan praktis mencakup pemotongan jalan, pemasangan kabel, perbaikan permukaan, kompatibilitas detektor, dan perawatan. Teknologi yang sudah dikenal tetap membutuhkan desain serta pengujian awal yang sesuai.
Aplikasi dan kondisi lokasi
Area parkir, kantor, pintu masuk perumahan, dan kawasan industri dapat menggunakan masukan otorisasi dan keberadaan secara terpisah. Prinsip yang sama berlaku ketika persetujuan manual atau terminal tiket tetap digunakan. Ini merupakan kemungkinan aplikasi, bukan bukti bahwa model Shunjie tertentu telah dipasang atau disetujui untuk setiap jenis lokasi.
Campuran kendaraan berpengaruh. Sepeda motor, kendaraan dengan jarak kolong tinggi, trailer, dan rangkaian kendaraan panjang dapat memberikan respons deteksi yang berbeda. Antrean, kemiringan, atau struktur logam di sekitar dapat mengubah tata letak yang layak. Catat kondisi ini sebelum menentukan geometri loop dan perlindungan tambahan.
Masalah umum dan urutan pemeriksaan
| Gejala | Kemungkinan penyebab yang perlu diperiksa | Bukti yang berguna |
|---|---|---|
| Lengan mulai menutup terlalu cepat | Cakupan zona tidak lengkap, keluaran keberadaan terputus, penetapan masukan atau urutan penutupan salah | Amati status detektor dan pengendali sepanjang kendaraan lewat dengan lajur dikendalikan |
| Lengan tetap terbuka | Zona masih terisi, gangguan detektor, loop rusak, pengaturan tidak sesuai, atau urutan belum selesai | Bandingkan lajur kosong dengan indikator detektor dan diagnostik pengendali |
| Deteksi palsu atau tidak stabil | Interaksi antarloop, kerusakan kabel, kelembapan, atau instalasi/pengaturan yang tidak sesuai | Catat indikator gangguan, peralatan sekitar, dan kondisi saat gejala terjadi |
| Sebagian kendaraan tidak terdeteksi | Geometri atau sensitivitas tidak sesuai dengan jenis kendaraan sebenarnya | Uji jenis kendaraan terkait menggunakan prosedur pengujian awal pabrikan |
Ini merupakan arah penyelidikan, bukan diagnosis pasti. Pisahkan lajur yang bermasalah dari lalu lintas normal dan ikuti prosedur servis pabrikan. Jangan menjembatani masukan detektor atau menonaktifkan perlindungan agar palang menutup. Pengukuran listrik dan penyesuaian harus dilakukan personel kompeten dengan manual yang sesuai.
Pemeriksaan pemasangan dan penerimaan
- Catat lebar lajur, lintasan lengan, posisi berhenti, ruang pemasangan, drainase, dan jenis kendaraan.
- Tetapkan keluaran detektor, masukan pengendali, perilaku keberadaan/batas waktu, serta respons terhadap putus daya atau gangguan loop. Konektor yang cocok tidak membuktikan kompatibilitas fungsi.
- Ikuti petunjuk detektor yang dipilih untuk konstruksi loop, jalur kabel penghubung, penyegelan, pemisahan, dan pengaturan. Tidak ada satu lebar atau jarak loop yang cocok untuk semua palang.
- Dalam pengujian awal yang terkendali, periksa kendaraan diam dan lambat, keluarnya kendaraan secara penuh, kendaraan berdekatan, jenis kendaraan yang relevan, serta indikator gangguan. Jangan menggunakan seseorang di bawah lengan yang bergerak sebagai sasaran uji.
- Dokumentasikan konfigurasi yang diterima, hasil uji, petunjuk operasi, dan tanggung jawab perawatan sebelum penggunaan normal.
Kapan perlindungan tambahan diperlukan?
Pisahkan jalur pejalan kaki dari lajur kendaraan bila tata letak memungkinkan. Jika orang, pesepeda, atau alat bantu mobilitas dapat memasuki area gerak, proyek memerlukan penilaian risiko dan perlindungan yang sesuai. Penambahan radar biasa atau fotosel tidak dengan sendirinya membuktikan perlindungan manusia.
Gunakan perangkat yang secara tegas sesuai untuk fungsi perlindungan tersebut, dengan pemantauan pengendali, cakupan, pembatasan gaya, dan validasi instalasi yang diperlukan. Panduan aplikasi R-Loop dari FEIG, misalnya, membedakan keluaran keberadaan khusus kendaraan dari konfigurasi perlindungan manusia tertentu dengan syarat tambahan. Ini adalah contoh khusus model, bukan klaim sertifikasi atau kompatibilitas untuk peralatan Shunjie.
Pertanyaan umum
Apakah LPR saja cukup untuk mencegah lengan mengenai kendaraan?
Tidak. Identifikasi dan otorisasi tidak membuktikan bahwa area gerak kosong. Pengendali membutuhkan deteksi dan perlindungan yang ditetapkan untuk instalasi.
Bisakah loop pemicu sekaligus menjadi loop keberadaan?
Hanya jika desain peralatan dan cakupan yang diverifikasi mendukung fungsi yang diperlukan. Jangan menggabungkan peran hanya untuk menghemat detektor.
Di mana loop keberadaan dipasang?
Di zona yang diperlukan oleh desain palang dan detektor yang dipilih. Keterangan “di depan” atau “di belakang” kabinet belum cukup untuk menentukan posisi universal.
Bisakah loop bekerja dengan radar atau perangkat inframerah?
Bisa jika pengendali dan perangkat yang dipilih mendukungnya. Sepakati pengawatan, logika sinyal, pemantauan, dan uji penerimaan; daftar jenis sensor bukan bukti kompatibilitas.
Mengapa lengan tetap terbuka setelah kendaraan pergi?
Periksa apakah detektor atau pengendali masih melaporkan keberadaan, gangguan, pewaktu, atau urutan lewat yang belum lengkap. Catat status sebelum mengubah pengaturan.
Apakah loop cukup untuk setiap proyek parkir?
Tidak. Jenis kendaraan, konstruksi jalan, geometri lajur, dan keberadaan manusia dapat memerlukan desain berbeda atau langkah tambahan.
Untuk pemilihan peralatan, lihat pilihan palang dan sampaikan tata letak lajur, detail pengendali, serta kebutuhan deteksi kepada Shunjie.


